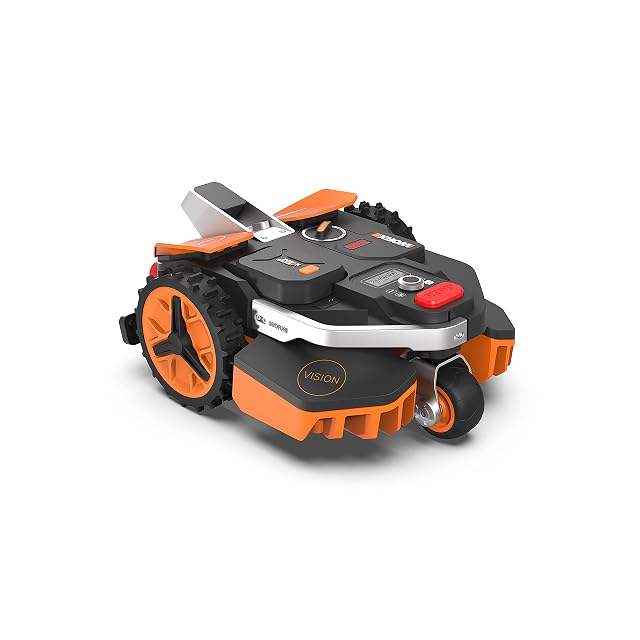
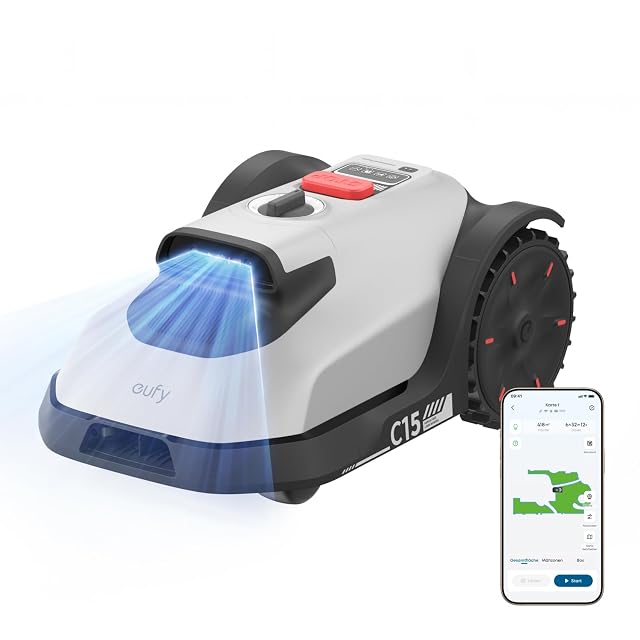
Robot rasaerba
Robot rasaerba che non chiedono un filo perimetrale
Ogni robot di qui naviga senza un filo interrato, cosa che toglie una giornata di lavoro e una linea di guasto permanente dal prato. Quello che lo sostituisce è un sistema di posizionamento, e i sistemi cedono in modi diversi: i satelliti perdono precisione sotto gli alberi, le telecamere chiedono luce, e il LiDAR chiede una forma da riconoscere. Questa guida è ordinata sui due dati che decidono se un dato giardino vada d’accordo con un robot — il limite di pendenza e il passaggio più stretto.
Di Jean-Benoit Buisson
A che cosa serviva il filo, e quanto costava
Un robot rasaerba tradizionale lavora dentro un filo perimetrale picchettato o interrato appena
dentro il bordo del prato. Il rasaerba rileva il campo che lo circonda e gira via.
Funziona, con affidabilità, e costa tre cose:
Una giornata. Stendere un filo attorno a un giardino con aiuole, alberi e un vialetto che lo
attraversa è un lavoro reale, e va fatto con precisione, perché il filo è il confine.
Una linea di guasto permanente. Un filo tagliato da una vanga, da uno scarificatore o da una talpa è
un robot che smette di lavorare e che dà quasi nessun indizio su dove sia l’interruzione.
Flessibilità. Spostare un’aiuola significa spostare il filo.
Ogni robot di questa pagina toglie tutte tre. Quello che mette al loro posto è un sistema di
posizionamento, e quelli cedono in modi diversi.
I tre sistemi, e come si rompe ciascuno
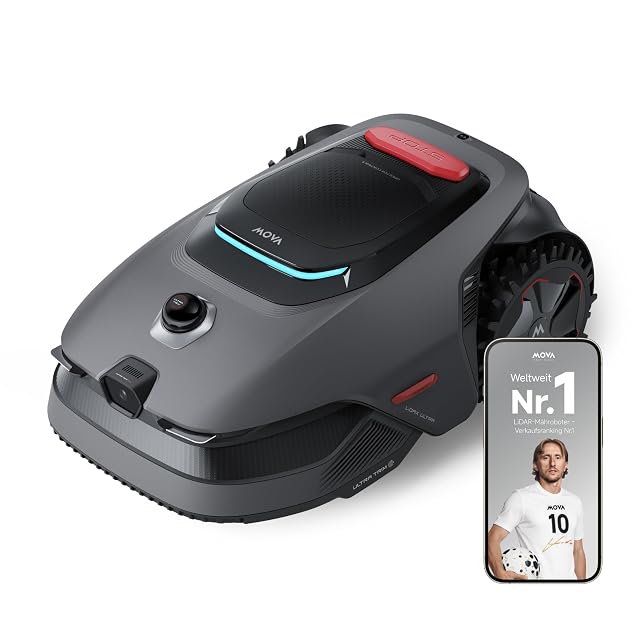
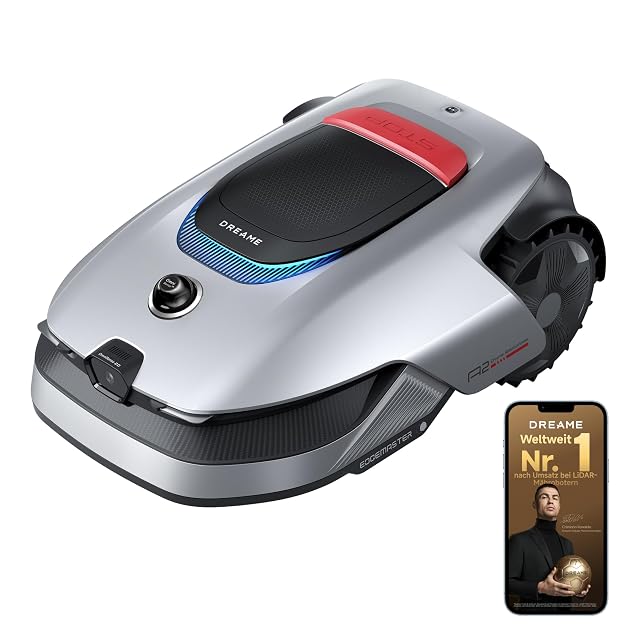
Posizionamento satellitare con una stazione di riferimento. Due di questi lo usano, uno di essi
sostenuto da un sistema visivo specificamente per le zone a segnale debole. È preciso all’aperto — la
precisione al centimetro è lo scopo di una stazione di riferimento — e peggiora dove il cielo è coperto.
Un giardino con una chioma adulta, un muro alto o un passaggio stretto fra edifici è proprio dove fa
fatica, ed è per questo che un costruttore pubblica un ripiego visivo e l’altro no.
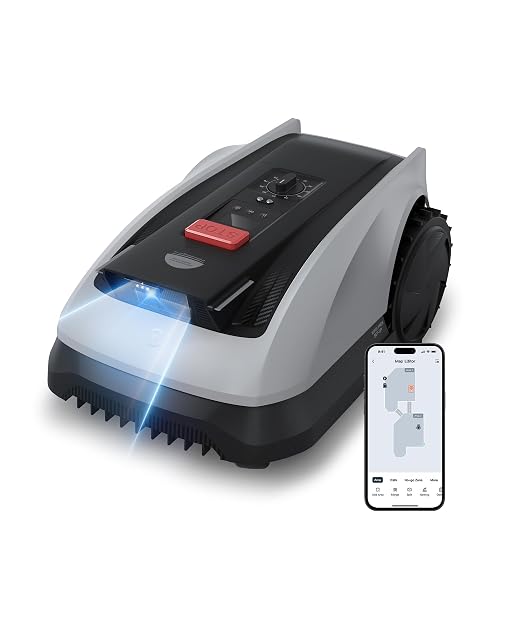
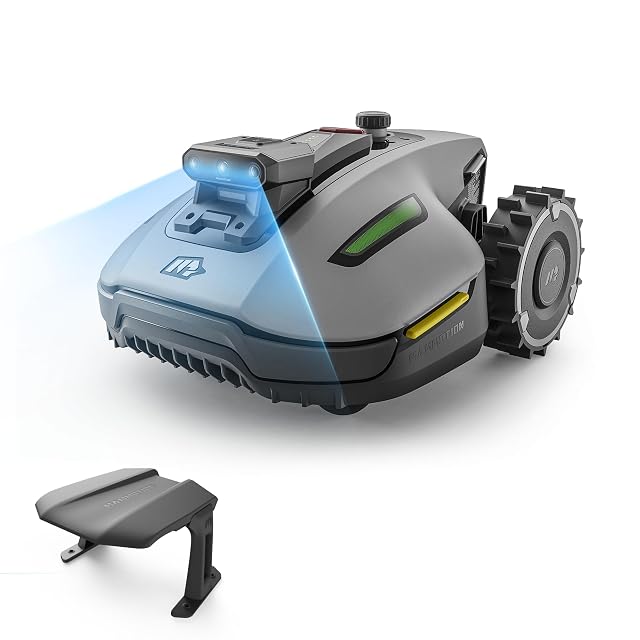
Telecamere con riconoscimento a bordo. Tre di questi navigano a vista, uno con tre telecamere, uno
con una telecamera HDR e ultrasuoni, uno con una telecamera full-HD il cui modello è dichiarato
aggiornabile via aria. La vista chiede luce e chiede di riconoscere quello che vede. Non si cura
dell’ombra degli alberi, ed è il solo sistema di questa pagina di cui si afferma che migliori dopo
l’acquisto.
LiDAR. Uno di questi usa LiDAR 3D con la vista, e pubblica il solo dato di precisione del gruppo:
segue un bordo entro 5 cm. Il LiDAR misura la distanza direttamente cronometrando un impulso di
luce, il che vuol dire che funziona nel buio e non dipende dal riconoscere niente.
Nessuno dei sei pubblica un dato di precisione della mappa tranne quella singola distanza dal bordo, ed
è per questo che vale la pena leggerla.
Il limite di pendenza, che è il dato da controllare per primo
Lungo questi sei i dati pubblicati sono 50 per cento, 45 per cento, 45 per cento e 45 per
cento — e due non pubblicano niente.
Il quarantacinque per cento è circa 24 gradi. Il cinquanta per cento è 26.
È la ragione più comune per cui un robot rasaerba torna indietro. Una scarpata più ripida del dato
dichiarato vuol dire ruote che slittano, una macchina che si mette di traverso, e una fascia di prato che
non viene mai tagliata — e un robot che continua a provarci è un robot che consuma una chiazza nuda ai
piedi della pendenza.
Misurare la parte più ripida, non la media. Un prato che scende dolce e poi cala gli ultimi due metri su
un terrazzo è un prato del 45 per cento in basso.
Uno di questi pubblica anche un superamento ostacoli di 3 cm, che è il dato collegato: un bordo di
prato, una radice d’albero o il gradino di un vialetto è quello che ferma un robot in piano.
La larghezza di passaggio, che è il dato che la gente scopre dopo
Due di questi ne pubblicano una: 55 cm e 60 cm.
Esiste perché un giardino è raramente un prato. È uno davanti e uno dietro, o un prato principale e una
fascia dietro il ripostiglio, collegati da un varco — fra una recinzione e un muro, lungo un vialetto,
attraverso un cancello.
Un robot che non passa dal varco non taglierà mai quello che c’è dall’altra parte, e nessuna mappatura lo
risolve. È una domanda da metro a nastro e richiede trenta secondi.
I dati di superficie, e come leggerli
3 000 m² su uno. 600 m² su due. 500 m² e 190 mm di taglio su un altro, e 100 m² e
150 m² all’estremità piccola dello scaffale.
Sono i dati dei costruttori stessi e suppongono che il robot cammini su un programma che va bene al
prato. Un robot non è un rasaerba che taglia un prato in una volta; è una macchina che porta via due o
tre millimetri al giorno e non lascia mai che l’erba si allunghi.
Ed è anche per questo che il campo di altezza di taglio conta più di quanto sembri. Tre di questi ne
pubblicano uno — 30 a 100 mm, 30 a 80 mm a passi di 10 mm, e 20 a 60 mm — e un robot il cui
campo si ferma a 60 mm non può tenere un prato all’altezza che tiene fuori le infestanti e supera un
agosto asciutto.
E la cosa che un robot senza filo ancora non può fare
Tagliare il bordo.
Ogni robot di questa pagina gira via da un confine, e gli ultimi centimetri contro un muro, una
recinzione o un’aiuola restano più lunghi del resto. Uno di essi afferma di seguire un bordo entro 5 cm,
che è il dato migliore di qui e non è zero.
La risposta sta su altri due scaffali di questo sito: un bordo di taglio su cui la macchina possa
passare sopra invece di girare via, o un paio di forbici a mano con testa rotante per la fascia
contro il muro. Su un prato tagliato da un robot, una di quelle due cose non è facoltativa.